全日本大会が終了いたしました。
参加された選手の方々、運営の方々、MCの方々…などなど皆さまお疲れ様でした。今年もとても楽しい大会でした。
この記事では1日目について書いていきます。
今年の会場は、芝浦工業大学芝浦キャンパス。かなり早めに着きましたが、控室は十分あり、良かったと思います。
着いたらすぐ試走をしました。怪しい箇所はなし。出走が3番手とかなり早いので何もせずに予選を迎えることとなりました。
ということで、予選です。迷路は普通の迷路でした。自分は、
1走目 往復探索 成功
2走目 斜め最短 パラメータ 1/4 成功 5秒台後半
3走目 斜め最短 パラメータ 2/4 成功 5秒ほぼぴったりくらい
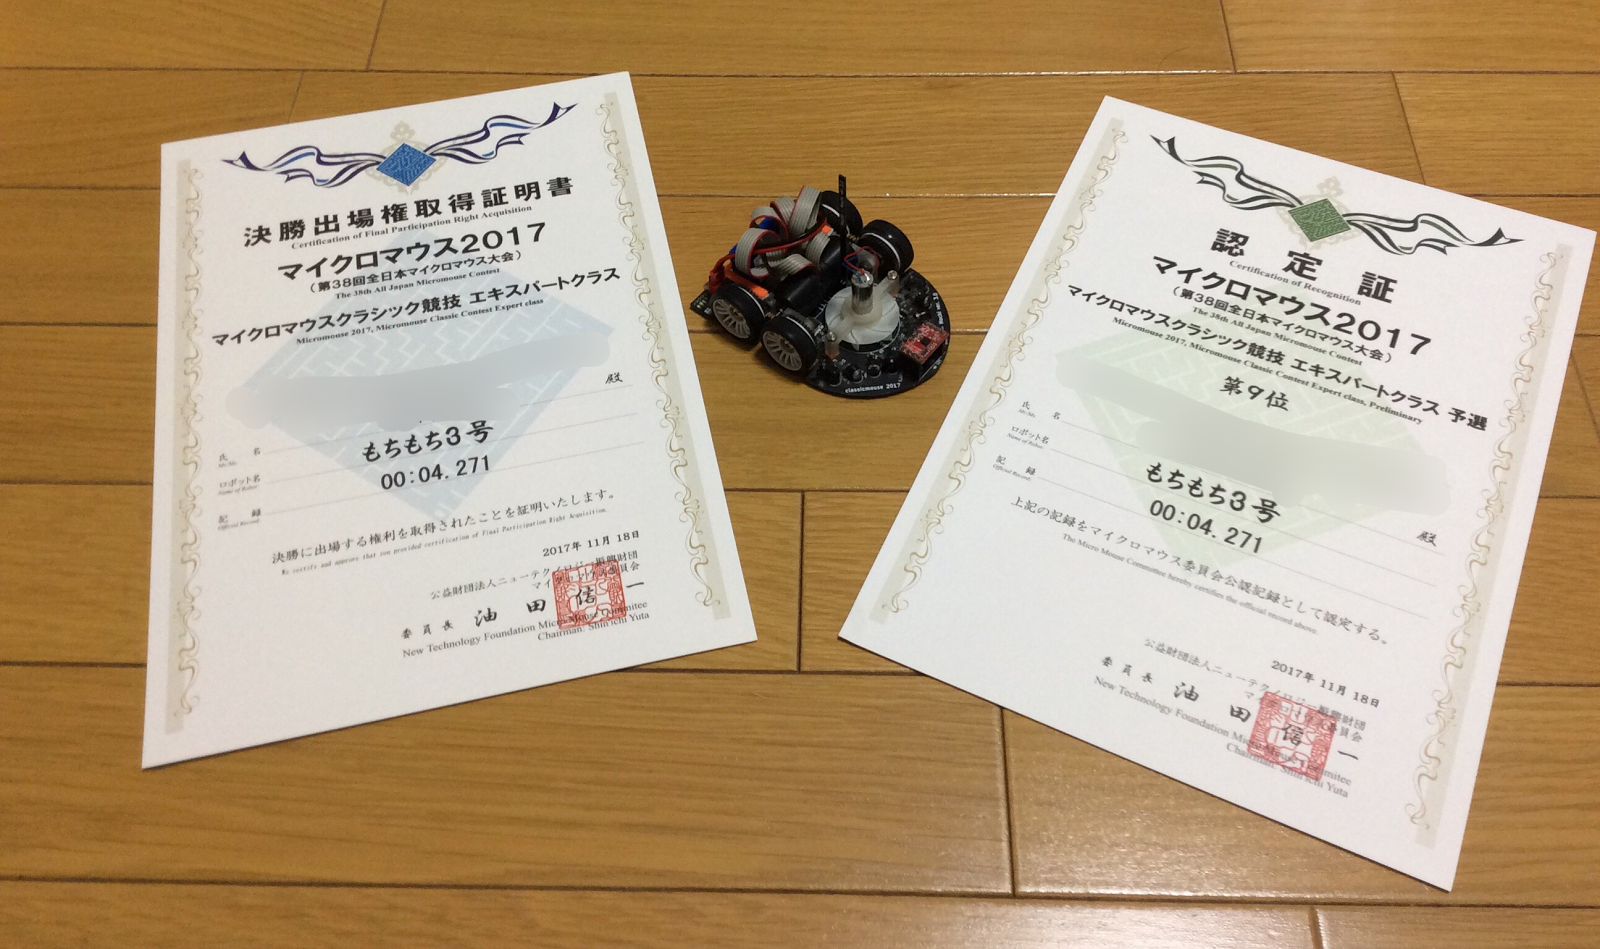
4走目 斜め最短 パラメータ 3/4 成功(最終タイム) 4.271
5走目 斜め最短 パラメータ 4/4 失敗
というふうな結果でした!念願の斜め最短が成功、高めのパラメータも成功ということでほぼベストパフォーマンスでした。とてもとても嬉しかったです。
出走が早かったのでその後は時間がありました。その後の方々を眺めたりお話をしたりしながら過ごしました。吸引の方々の速い機体はやはり速い速い。最終順位は9位でした。このレベルの上がっている中でのこの順位は素直に嬉しかったです。
あと、自分のことではないですが、後輩たちがよく頑張ったと思います。クラシックのフレッシュマンで完走者や決勝進出が出たり、ロボトレースは全員初挑戦ながらコースを1周して中にはゴールで止まることのできた後輩もいて嬉しい限りです。今後も頑張ってください。
競技後は、マウスパーティ。初めて参加しましたが、エキサイティングなイベントでした。ここだけではないですが様々な方と交流が出来てとても楽しい1日でした。
この記事はこの辺で。
2017年11月20日月曜日
2017年11月16日木曜日
全日本大会直前
いよいよ、明後日となりました。
私のマウスは…というより、私の方を先に書いておかないと。実は今週の月曜、火曜と風邪を引きました。気温の変化と直前で追い込んでいたことが来たようです。とりあえず休むことに専念しました。
昨日作業ができるくらいには体が良くなったので、確認。マウスの方は、安定したと思います。先週の時点で斜めの制御を改善できたことと、探索の処理時間の制御系のバグを潰せたことが大きいと思います。他にもマウント固定用のねじが緩んでいたことなどありましたが、一通りの問題は解決したつもりです。
あとは明日電源が入ることを確認して、忘れ物がないかをチェックして、本番に臨むのみです。エキスパートとして出走することとDCマウスで全日本に出るのは初めてですね。
うまく走ってくれることを、願うのみです。
今日はこの辺で。
私のマウスは…というより、私の方を先に書いておかないと。実は今週の月曜、火曜と風邪を引きました。気温の変化と直前で追い込んでいたことが来たようです。とりあえず休むことに専念しました。
昨日作業ができるくらいには体が良くなったので、確認。マウスの方は、安定したと思います。先週の時点で斜めの制御を改善できたことと、探索の処理時間の制御系のバグを潰せたことが大きいと思います。他にもマウント固定用のねじが緩んでいたことなどありましたが、一通りの問題は解決したつもりです。
あとは明日電源が入ることを確認して、忘れ物がないかをチェックして、本番に臨むのみです。エキスパートとして出走することとDCマウスで全日本に出るのは初めてですね。
うまく走ってくれることを、願うのみです。
今日はこの辺で。
2017年11月8日水曜日
あと少し
少しずつ良くはなっている…はずです。
ええと、マウスは、45ターンがずれているのに気付いたことと、探索の壁切れが若干ずれているところを直したことが今日やったことです。
結果、探索も最短もそこそこ走れています。最短はようやく再起不能なほどのずれ(ゴール出来ない)は無くなってきました。
といっても、よく考えてみると尻当て(スタート時も)から進む距離が少しずれているかもしれません。確認します。というかここがずれていると最短のターンも少しですがずれていることになるかもです。
あとは何だろう、V90がやはり攻めすぎな気がするので頑張ってゆとりを持たせましょうか。
斜めのゲインは長い斜めで試そうと思っているので、まだそこまで調整できていません。今度調整します。
あと数えるあまりしかありませんが、できることをやります。前に進んでいる実感はあります。今年の目標であるエキスパートでの斜め最短成功が出来るように、頑張ります。
今日はこの辺で。
ええと、マウスは、45ターンがずれているのに気付いたことと、探索の壁切れが若干ずれているところを直したことが今日やったことです。
結果、探索も最短もそこそこ走れています。最短はようやく再起不能なほどのずれ(ゴール出来ない)は無くなってきました。
といっても、よく考えてみると尻当て(スタート時も)から進む距離が少しずれているかもしれません。確認します。というかここがずれていると最短のターンも少しですがずれていることになるかもです。
あとは何だろう、V90がやはり攻めすぎな気がするので頑張ってゆとりを持たせましょうか。
斜めのゲインは長い斜めで試そうと思っているので、まだそこまで調整できていません。今度調整します。
あと数えるあまりしかありませんが、できることをやります。前に進んでいる実感はあります。今年の目標であるエキスパートでの斜め最短成功が出来るように、頑張ります。
今日はこの辺で。
2017年11月7日火曜日
探索が安定した
題名通り、探索がかなり良くなりました。
というか、今まではなんで走っていたの状態でした。最近壁の誤検知が多く、値を見てもどう考えても変だなと思うところがあるなと思っていたところ、そういえばターンの調整を探索でした記憶がないなと思って試してみました。そうしたら、ひどくずれていました。
そこを調整し、ついでに連続ターンで試してさらに調整し試してみる…が、逆に不安定になりました。と思ったら壁切れがずれていただけでした。
でも、まだ不安定。よくみると再現性がありました。片壁のみくしの時に揺れていました。そこで櫛壁制御を片方だけの時も対応させてみました。
すると、誤検知もなくなり、走りもとても綺麗になりました。良かったです。
あとは最短の調整を残すのみ、というところでしょうか。もちろんミスを見つけたら探索も手を加えますが、前に比べるととても良くなったと思います。東日本の挙動ともつじつまが合いました。最短は、とりあえずターンの細かい調整と、斜め制御の調整でしょうか。一応小回りも軽くは調整します。安定して柱にぶつからずに走れるように調整できればと思います。
今日はこの辺で。
というか、今まではなんで走っていたの状態でした。最近壁の誤検知が多く、値を見てもどう考えても変だなと思うところがあるなと思っていたところ、そういえばターンの調整を探索でした記憶がないなと思って試してみました。そうしたら、ひどくずれていました。
そこを調整し、ついでに連続ターンで試してさらに調整し試してみる…が、逆に不安定になりました。と思ったら壁切れがずれていただけでした。
でも、まだ不安定。よくみると再現性がありました。片壁のみくしの時に揺れていました。そこで櫛壁制御を片方だけの時も対応させてみました。
すると、誤検知もなくなり、走りもとても綺麗になりました。良かったです。
あとは最短の調整を残すのみ、というところでしょうか。もちろんミスを見つけたら探索も手を加えますが、前に比べるととても良くなったと思います。東日本の挙動ともつじつまが合いました。最短は、とりあえずターンの細かい調整と、斜め制御の調整でしょうか。一応小回りも軽くは調整します。安定して柱にぶつからずに走れるように調整できればと思います。
今日はこの辺で。
2017年11月5日日曜日
あとは調整か
斜めが走らなかった理由は、分かりました。
やはり、考え方を間違えていました。45ターンと135ターンの軌道を、入る時も出るときも同じように組んでしまっていたことが原因でした。試してみると、かなり違く、そこも別のパラメータとして調整したらそこそこ走るようになりました。前に比べると安定したように思います。ただまだちょくちょく柱にかするので、そこは調整ですね。気合いで合わせるのもそうですが、ターン自身にもう少しゆとりを持たせるのも大事だと思います。
あと、吸引モータのケーブルの根元が接触不良気味になっていたので、交換しました。
タイヤもグリップが落ちているように感じてきたので、新品に変えました。これでタイヤ径も変わったので、直進からターンまで再調整ですが、時間はまだなくないので、これで良いと思います。
あと最近最短をよくやっていますがこの前探索中に壁を読み違えた時があったので、そこも怪しければ少しいじります。
全日本まで、あと2週間を切りました。これからが、最後の追い込みです。
今日はこの辺で。
やはり、考え方を間違えていました。45ターンと135ターンの軌道を、入る時も出るときも同じように組んでしまっていたことが原因でした。試してみると、かなり違く、そこも別のパラメータとして調整したらそこそこ走るようになりました。前に比べると安定したように思います。ただまだちょくちょく柱にかするので、そこは調整ですね。気合いで合わせるのもそうですが、ターン自身にもう少しゆとりを持たせるのも大事だと思います。
あと、吸引モータのケーブルの根元が接触不良気味になっていたので、交換しました。
タイヤもグリップが落ちているように感じてきたので、新品に変えました。これでタイヤ径も変わったので、直進からターンまで再調整ですが、時間はまだなくないので、これで良いと思います。
あと最近最短をよくやっていますがこの前探索中に壁を読み違えた時があったので、そこも怪しければ少しいじります。
全日本まで、あと2週間を切りました。これからが、最後の追い込みです。
今日はこの辺で。
2017年11月2日木曜日
うーん…?
マウス、よくわかりませんね。
さて、今日はターンの調整をして綺麗にあうようにしました。癖のようなものも少しわかって来た気がします。
が、走らない。なんで高々あの程度のパラメータで走れないの…おかしいのはセンサの制御を全て切って走らせてもずれているところです。そしてずれるところに再現性がある…ということはスリップや追従は問題ないはず、そしてターンは調整した、どうして走らないのでしょうか?
何か考え方を間違えているか見つけにくいバグを抱えているかのどちらかな気がしてならないわけですが、どういうことでしょう。とりあえずターンのログでも取りますかね。あとはなんだろう、スロー再生できるカメラかなんかで失敗シーンを撮って考えようかな。ソフトももう一度見直してみる必要があると思います。
全日本が少しずつ近づいております。どうにか安定させたいですね。
今日はこの辺で。
さて、今日はターンの調整をして綺麗にあうようにしました。癖のようなものも少しわかって来た気がします。
が、走らない。なんで高々あの程度のパラメータで走れないの…おかしいのはセンサの制御を全て切って走らせてもずれているところです。そしてずれるところに再現性がある…ということはスリップや追従は問題ないはず、そしてターンは調整した、どうして走らないのでしょうか?
何か考え方を間違えているか見つけにくいバグを抱えているかのどちらかな気がしてならないわけですが、どういうことでしょう。とりあえずターンのログでも取りますかね。あとはなんだろう、スロー再生できるカメラかなんかで失敗シーンを撮って考えようかな。ソフトももう一度見直してみる必要があると思います。
全日本が少しずつ近づいております。どうにか安定させたいですね。
今日はこの辺で。
2017年11月1日水曜日
限界を見極める
今日は迷路がないですが時間がありましたので、この機体がどのくらいの速度で走るのが限界なのかを試してみていました。これまでは結構適当だったので。
ログでdutyをとってみたのですが…予想以上にトルクが足りていませんでした。この機体の一番弱いところです。吸引+4輪で直進は強いのですがトルクが足りません。やはり6V定格の1717に2セルだときついのです。だからといって3セルにする時間と勇気はないです。
とはいえ、加速度と直進速度は伸びませんが、減速度は吸引のおかげからか、結構伸ばせることがわかりました。また、無理のない設定ならばしっかり追従してくれていました。FFが入っているので追従性は良いようです。また、東日本でサーキットが走れたパラメータを考えてみると割とdutyが頭打ちになっていたと思うので、メカの制度のおかげで走れたのかなと思いました。
そんな感じで直進のパラメータはほとんど決まったので、次はターンを見ていこうと思います。
今日はこの辺で。
ログでdutyをとってみたのですが…予想以上にトルクが足りていませんでした。この機体の一番弱いところです。吸引+4輪で直進は強いのですがトルクが足りません。やはり6V定格の1717に2セルだときついのです。だからといって3セルにする時間と勇気はないです。
とはいえ、加速度と直進速度は伸びませんが、減速度は吸引のおかげからか、結構伸ばせることがわかりました。また、無理のない設定ならばしっかり追従してくれていました。FFが入っているので追従性は良いようです。また、東日本でサーキットが走れたパラメータを考えてみると割とdutyが頭打ちになっていたと思うので、メカの制度のおかげで走れたのかなと思いました。
そんな感じで直進のパラメータはほとんど決まったので、次はターンを見ていこうと思います。
今日はこの辺で。
登録:
投稿 (Atom)